Nube de puntos
Streaming de octrees COPC, EPT y Potree con WebGPU. Clasificacion por lazo, deteccion de ruido, aislado por zona y superposicion de varios levantamientos en una misma escena.
Abrir el visor
Carga levantamientos LiDAR de miles de millones de puntos, dibuja encima con OSNAP real y entrega redes de saneamiento que cumplen norma. Todo en el navegador, sin instalar nada.
Sin instalar nada · funciona en el navegador · tus datos en tu servidor
Inicia sesion para abrir tu workspace operativo BIMLidar.
Ingresa con tu cuenta operativa para acceder al visor y al catalogo protegido.
Entra lo que ya tienes, salga de donde salga
Del dato crudo al entregable: no hay exportar, convertir y volver a importar entre programas.
Streaming de octrees COPC, EPT y Potree con WebGPU. Clasificacion por lazo, deteccion de ruido, aislado por zona y superposicion de varios levantamientos en una misma escena.
Abrir el visorLinea, polilinea, arcos, superficies y solidos con kernel OpenCascade. OSNAP contra la nube y contra la geometria, desfase con arcos, perfiles y secciones, capas al estilo AutoCAD.
Ver herramientasBuzones y cajas de registro segun plano NTP, tuberias por serie peruana y verificacion de la pendiente minima IS.010 tramo a tramo, con aviso de donde no cumple.
Casos de usoTres momentos del flujo real, tal como los pinta el visor.
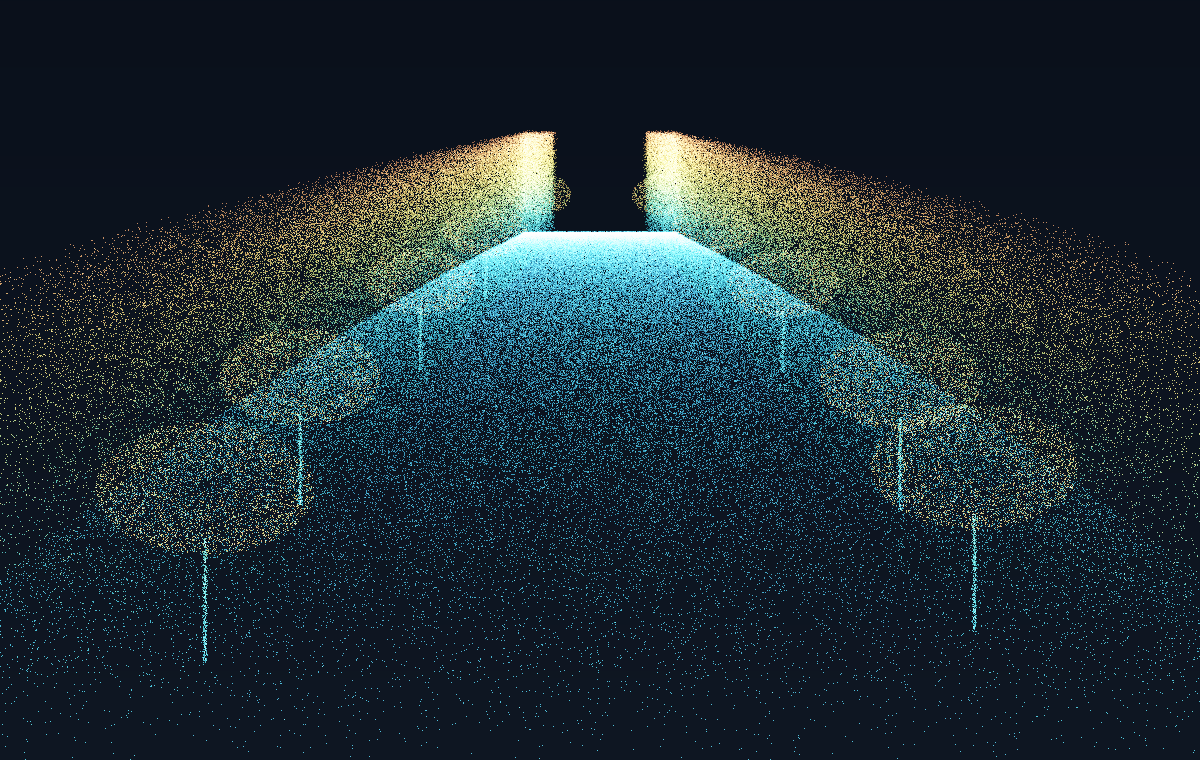
El octree se transmite por nodos y solo baja lo que se ve: una calle completa se mueve a 100 fps con el presupuesto de puntos que tu decidas.
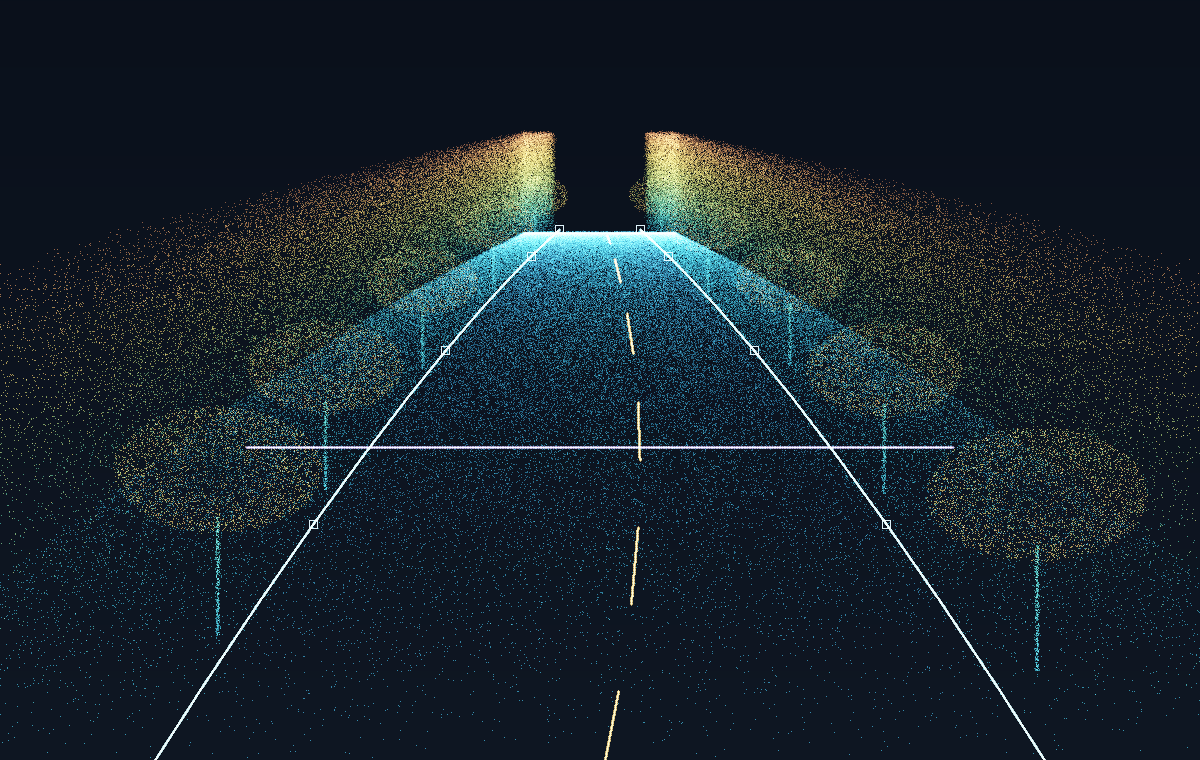
OSNAP contra la nube y contra la geometria ya dibujada. Los sardineles se autotrazan siguiendo el escalon, y el desfase respeta los arcos en vez de trocearlos en rectas.
Buzones y cajas segun plano de fabrica, tuberias por serie NTP y comprobacion de la pendiente minima tramo a tramo: si un trecho no llega, te dice cual y por cuanto.
El dato no sale de tu instalacion y cada persona ve solo lo que le corresponde.
TLS 1.3 de extremo a extremo entre el visor, el backend y el almacen de nubes.
Se instala en tu infraestructura: los .las y los COPC se quedan donde tu decides.
Cuentas, membresias y permisos efectivos: cada usuario abre solo sus proyectos.
Tus nubes no se comparten ni se usan para entrenar nada. Ni ahora ni despues.
Equipos que ya trabajan sobre nubes de puntos y necesitan entregar, no solo mirar.
Inventario de activos urbanos y catastro sobre el levantamiento real.
Del MMS al plano: bordillos, ejes y rasantes trazados sobre la nube.
Replanteo, control de avance y deteccion de interferencias en obra.
Redes con norma: buzones, cajas, diametros de catalogo y pendientes.
Entregables revisables sin licencias de escritorio para cada revisor.
Todos incluyen el visor completo y las herramientas CAD. Cambia el volumen de dato y quien puede entrar.
Un equipo, una obra a la vez.
Varias obras y equipo repartido.
Instalacion propia y soporte.
Sin instalar nada en el equipo: basta el navegador.
No. Todo corre en el navegador: el visor usa WebGPU y el CAD usa OpenCascade compilado a WebAssembly. Ni plugins ni licencias de escritorio para quien solo va a revisar.
El limite no es el archivo sino el disco del servidor. El octree se transmite por nodos y solo baja lo que entra en pantalla, asi que un levantamiento de miles de millones de puntos se mueve igual de fluido que uno pequeno: lo que decide la carga es el presupuesto de puntos que fijes.
COPC, Entwine (EPT) y Potree se abren directo. Los .las y .laz sueltos pasan por el conversor del backend y quedan en COPC. Para el CAD se importa y exporta DXF, y se pueden traer modelos GLB o glTF.
Con una GPU integrada moderna basta para trabajar. Si el navegador no expone WebGPU, la aplicacion cae sola al visor clasico WebGL, que funciona en equipos mas justos. El presupuesto de puntos se ajusta a mano si hace falta.
Si. Con una nube abierta, desde Insertar se anaden otras del mismo formato a la misma escena. Como van georreferenciadas, cada una cae en su sitio; cada nube tiene su ojito para apagarla y una diana para volar hasta ella.
Es CAD real: lineas, arcos, polilineas con arcos, superficies y solidos sobre kernel OpenCascade, con capas, grosores y tipos de linea. El OSNAP engancha tanto a la nube como a la geometria ya dibujada, y hay recorte, desfase, empalme, matriz y deshacer por historial.
Los buzones y las cajas de registro salen de los planos de fabrica NTP 334.081 y NTP 350.085. Las tuberias usan la serie NTP y la pendiente se verifica contra la IS.010 del RNE tramo a tramo, avisando de donde no llega y de la contrapendiente.
Donde tu instales el backend. No hay un servicio central al que viajen tus nubes, y no se usan para entrenar nada ni se ceden a terceros.
Entra con tu cuenta operativa y carga el proyecto ya convertido, o sube un .las/.laz y deja que el backend lo prepare.
Sincronizando catalogo del visor...
Biblioteca de recursos lista para abrir en el visor.